
NVIDIA lança Cosmos 3 com quatro modelos open-weight para simulação interativa de mundos
Aprofundamento CEVIU
Aprofundamento
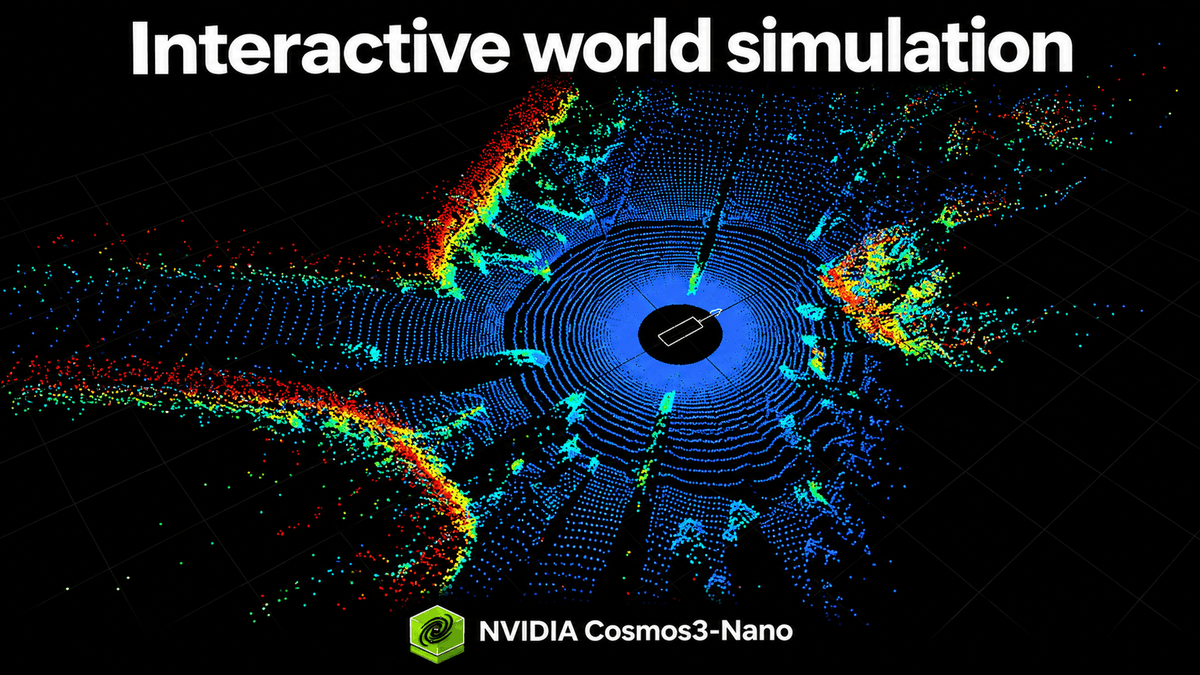
Os quatro checkpoints são pós-treinamentos do Cosmos 3 Nano, todos com 16 bilhões de parâmetros treináveis, e saem sob a licença OpenMDW1.1, que permite uso comercial e não comercial nos termos dela. Transfer-Auto é bidirecional e serve para gerar dados sintéticos de direção offline, com até 11 câmeras (incluindo fisheyes) e geração conjunta de RGB e LiDAR. Sim-Auto é a variante com destilação causal do Transfer-Auto, gera pequenos trechos de vídeo e LiDAR em poucos passos de denoising e sustenta rollouts longos e interativos. Sim-Transfer converte controles espaciais de um simulador físico (profundidade, segmentação, blur) e um prompt de texto em vídeo fotorrealista. Sim-Bimanual prevê as próximas observações a partir de ações de robô ou câmera, com suporte a YAM e AgiBot.
O ponto técnico central é o pipeline de quatro estágios: adaptação bidirecional, teacher forcing, destilação por consistência (quatro passos de denoising por trecho) e self-forcing, que treina sobre o histórico gerado pelo próprio modelo para conter o acúmulo de erros. Cada passo de latente equivale a quatro frames RGB depois da imagem inicial. Sobre requisitos, a configuração publicada com vLLM-Omni foi testada em uma GB200, mas a fonte diz que isso não é uma especificação de memória mínima. Rodar em malha fechada exige ainda um runtime de simulação e um renderizador de WSM. A própria fonte avisa que um treino curto bem-sucedido só verifica execução, não convergência.
O que mudou
O Cosmos 3 chegou em etapas. Em 2 de junho de 2026, o CEVIU noticiou "Nvidia lança Cosmos 3, o foundation model aberto para Physical AI", um omnimodel aberto. Em 21 de julho de 2026, veio o "NVIDIA Apresenta Cosmos 3 Edge", versão de 4 bilhões de parâmetros. Em 22 de outubro de 2026, o CEVIU registrou a expansão da plataforma com ferramentas de treinamento, checkpoints de simulação e blueprints, e em 23 de outubro de 2026 publicou "NVIDIA apresenta Cosmos 3 para simulação interativa de mundos em Physical AI", citando Sim-Bimanual, Sim-Transfer e Sim-Auto. Em 3 de novembro de 2026, a matéria sobre novos recursos do Cosmos Framework tratou de treino, fine-tuning e reinforcement learning de world models. Agora o pacote aparece como lançamento oficial com quatro checkpoints open-weight, incluindo o Transfer-Auto, que não constava no resumo de 23 de outubro.
Por que isso importa
Para quem trabalha com direção autônoma ou robótica, a leitura é que a NVIDIA entrega não só pesos, mas a receita de pós-treino para adaptar o modelo ao seu sensor rig. Isso reduz a dependência de dados reais para cobrir clima e iluminação. Fica a ressalva: a fonte admite que ainda é preciso medir onde os modelos sustentam bem o aprendizado e a avaliação de políticas.
Linha do tempo
CEVIU noticia o Cosmos 3, foundation model aberto para Physical AI.
NVIDIA apresenta o Cosmos 3 Edge, world model aberto de 4 bilhões de parâmetros.
NVIDIA amplia o Cosmos com ferramentas de treino, checkpoints de simulação e blueprints.
Cosmos 3 é apresentado para simulação interativa de mundos em Physical AI.
NVIDIA mostra novos recursos do Cosmos Framework para world models de IA física.
Lançamento oficial de quatro modelos open-weight do Cosmos 3 para simulação interativa.
Perguntas frequentes
Quais são os quatro modelos do Cosmos 3 lançados?
São Cosmos3-Nano-Transfer-Auto, Cosmos3-Nano-Sim-Auto, Cosmos3-Nano-Sim-Transfer e Cosmos3-Nano-Sim-Bimanual. Os dois primeiros focam em direção autônoma, o terceiro converte controles de simulador em vídeo e o último prevê vídeo a partir de ações de robô.
Posso usar os modelos comercialmente?
Sim. Os modelos usam a licença OpenMDW1.1, que permite uso comercial e não comercial nos termos dela. Vale ler a licença antes de integrar em produto.
Que hardware é necessário para rodar?
A fonte pede Linux, uma GPU NVIDIA, Docker e NVIDIA Container Toolkit. A configuração com vLLM-Omni foi testada em uma GB200, mas isso não é um requisito mínimo de memória.
Como adaptar o modelo ao meu sensor rig?
Primeiro faça o pós-treino do Transfer-Auto com seus dados, para acomodar layout de câmeras, configuração de LiDAR e ambiente. Depois, para simulação em streaming, aplique treino causal e destilação para chegar a um Sim-Auto próprio.
Fontes
- huggingface.cofonte original
- Categoria
- CEVIU IA
- Publicado
- 06 de novembro de 2026
- Editoria
- CEVIU IA