
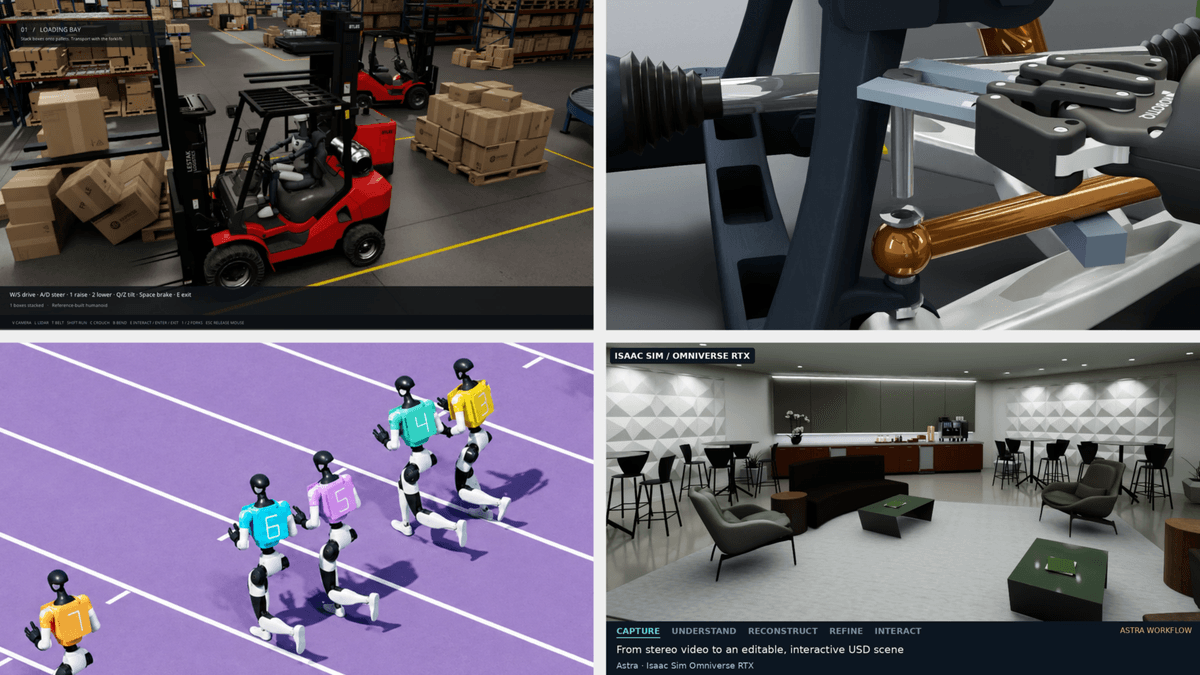
Desenvolvedores usam agentes de IA de fronteira com o NVIDIA Omniverse para criar simulações a partir de linguagem natural
Aprofundamento CEVIU
Aprofundamento
O post da NVIDIA mostra desenvolvedores guiando agentes de IA de fronteira, com o GPT-6 Astra como exemplo central, para montar simulações em cima das bibliotecas Omniverse. O fluxo é sempre parecido: o dev dá instruções em linguagem natural, revisa o resultado e corrige o rumo. As bibliotecas entregam física, renderização e simulação de sensores aceleradas por GPU. Os projetos são demonstrações internas de equipes da NVIDIA, não um produto fechado.
Há números concretos. Numa simulação de armazém, com 80 esteiras, 40 braços e 800 caixas, o sistema manteve 30 quadros por segundo em full HD num teste de dois minutos, com 640 posicionamentos de caixa bem-sucedidos. Ao dobrar a cena de novo, o desempenho caiu, e o gargalo foi rastreado até o pipeline de física e controle do robô. No experimento Robo Olympics, o humanoide Unitree G1 passou por uma barreira em 64 de 100 tentativas simulados. Já no braço YuMi da ABB, as propriedades físicas estimadas não foram calibradas contra o robô real, então o teste vale só para o ambiente simulado.
Por que isso importa
Para quem trabalha com IA aplicada e robótica, o recado é que o agente vira uma peça do ciclo de simulação, não só um gerador de código. Leitura editorial: o ganho está em iterar rápido e localizar gargalos, mas a validação contra o mundo físico continua sendo trabalho humano, como os próprios exemplos admitem ao citar falta de calibração e controle com dados direto do simulador.
Perguntas frequentes
O que os desenvolvedores estão fazendo com agentes de IA no Omniverse?
Eles orientam agentes de IA de fronteira, como o GPT-6 Astra, por instruções em linguagem natural para montar simulações. Depois revisam os resultados e direcionam os ajustes. As bibliotecas Omniverse cuidam de física, renderização e sensores com aceleração por GPU.
O que é a SimReady Central Library?
É uma biblioteca anunciada na GTC Berlin com mais de 2.000 assets USD prontos para simulação, de fabricantes de equipamentos e provedores de assets. Serve para simulações de robótica e gêmeos digitais de fábricas de IA. Numa cena de cozinha, foram usados 63 assets dela em 180 posicionamentos.
Esses resultados já valem para robôs reais?
Não diretamente. No caso do robô YuMi, a própria NVIDIA diz que as propriedades físicas estimadas não foram calibradas contra o robô real. No exemplo do cabo USB-C, o controlador usou informação fornecida pela simulação, e os próximos passos incluem dados de câmeras e sensores.
Que ferramentas aparecem nos exemplos?
Aparecem OpenUSD, as bibliotecas ovrtx, ovstage, ovstream e ovphysx, Isaac Sim, Isaac Lab, Newton, Warp, Cantera e SciPy. Também há integração com Blender e PTC Onshape em alguns projetos.
Fontes
- blogs.nvidia.comfonte original
- Categoria
- CEVIU IA
- Publicado
- 29 de outubro de 2026
- Editoria
- CEVIU IA