
Runway Lança Praxis-1: Revolucionando o Controle Robótico com Modelos de Ação
Aprofundamento CEVIU
Aprofundamento
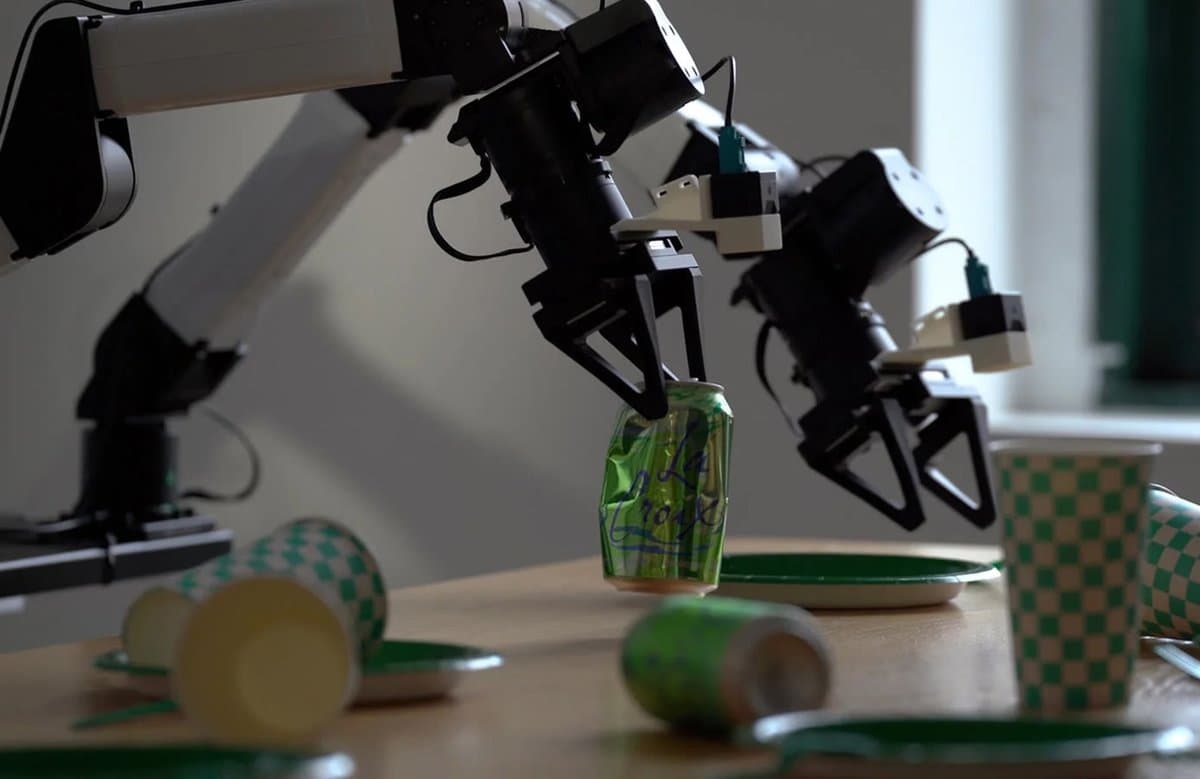
A Runway avança com o Praxis-1, um modelo de ação mundial que redefine o controle robótico. A base da inovação está no pré-treinamento por vídeo, uma estratégia que aproveita a vasta quantidade de conteúdo visual disponível. Ao invés de depender de dados de robôs escassos e caros, o Praxis-1 aprende como objetos se comportam e tarefas se desenrolam a partir de vídeos em terceira pessoa.
Este modelo, de código aberto (open-weight), simula políticas robóticas em seu modelo mundial com alta precisão, gerando resultados no mundo real com correlação de 0,95. Isso supera técnicas mais caras baseadas em reconstrução 3D. A arquitetura do Praxis-1 é projetada para ser generalista, aplicando-se a diversas morfologias de robôs e ambientes, do braço bimanual a humanoides, com necessidade mínima de ajuste fino.
O que mudou
O CEVIU News noticiou a introdução do Praxis-1 em 1 de outubro de 2026, destacando a promessa de um modelo open-weight para controle robótico. Agora, a Runway não só detalha a tecnologia, mas também confirma os testes com parceiros como Noble Machines, Standard Bots e Ultra. Estes testes validam a adaptabilidade do modelo a diferentes hardwares, sinalizando a proximidade do lançamento público e evidenciando a evolução do conceito para a aplicação prática e validação.
Por que isso importa
A abordagem do Praxis-1 resolve um gargalo significativo na robótica: a escassez de dados para treinamento. Ao usar pré-treinamento em vídeo, o modelo acelera o desenvolvimento de sistemas robóticos autônomos, tornando-os mais eficientes e adaptáveis em ambientes complexos. Esta flexibilidade impulsiona a automação em manufatura e exploração, com um impacto direto na economia.
A decisão da Runway de lançar o Praxis-1 com pesos abertos (open weights) é estratégica. Ela dá aos desenvolvedores de hardware controle e flexibilidade, fomentando a inovação e o crescimento no campo da IA física. Essa política visa fortalecer a liderança tecnológica dos EUA na indústria manufatureira.
Linha do tempo
Xiaomi lança o Robotics-1, modelo de base para robôs domésticos e industriais.
Skild AI apresenta o modelo fundacional S1 para robótica, focado em aprendizagem in-contexto.
Runway lança Solaris, um modelo de interface mundial para interação online.
Hydra-0 da Nvidia é lançado, introduzindo 'fluxo de ação' para World Models em robótica.
CEVIU News anuncia a introdução do Praxis-1 pela Runway, um modelo open-weight para robôs.
Dyna-2.1 apresenta o Taku, um robô semihumanoide com arquitetura de software de modelo dual.
Runway lança o Praxis-1, detalhando o modelo de ação mundial para controle robótico com pré-treinamento por vídeo.
Perguntas frequentes
O que é o Praxis-1 da Runway?
O Praxis-1 é um modelo de ação mundial de código aberto, desenvolvido pela Runway. Ele usa pré-treinamento baseado em vídeo para ensinar robôs a entender e executar tarefas complexas, permitindo que controlem máquinas de forma mais eficiente e adaptável.
Como o Praxis-1 aprende a controlar robôs?
Ele aprende principalmente a partir de vídeos em terceira pessoa, aproveitando a abundância desse tipo de dado. O modelo usa esse material para compreender como objetos se comportam e como as tarefas se desenvolvem, superando a escassez de dados de robôs do mundo real.
Qual a vantagem de o Praxis-1 ser um modelo 'open-weight'?
Ser um modelo open-weight significa que o código e os pesos do modelo são abertos e podem ser acessados e modificados. Isso oferece aos desenvolvedores de hardware flexibilidade e controle, permitindo adaptação e inovação mais rápidas em diferentes aplicações robóticas.
Em quais tarefas o Praxis-1 foi testado?
O Praxis-1 foi testado em várias tarefas de manipulação. Isso inclui desde ações simples como 'pegar e colocar' (pick-and-place) com latas de refrigerante até operações mais complexas que envolvem objetos deformáveis, como embalar sacolas de presente.
Fontes
- therobotreport.comfonte original
- Categoria
- CEVIU Hardware
- Publicado
- 07 de outubro de 2026
- Editoria
- CEVIU Hardware