
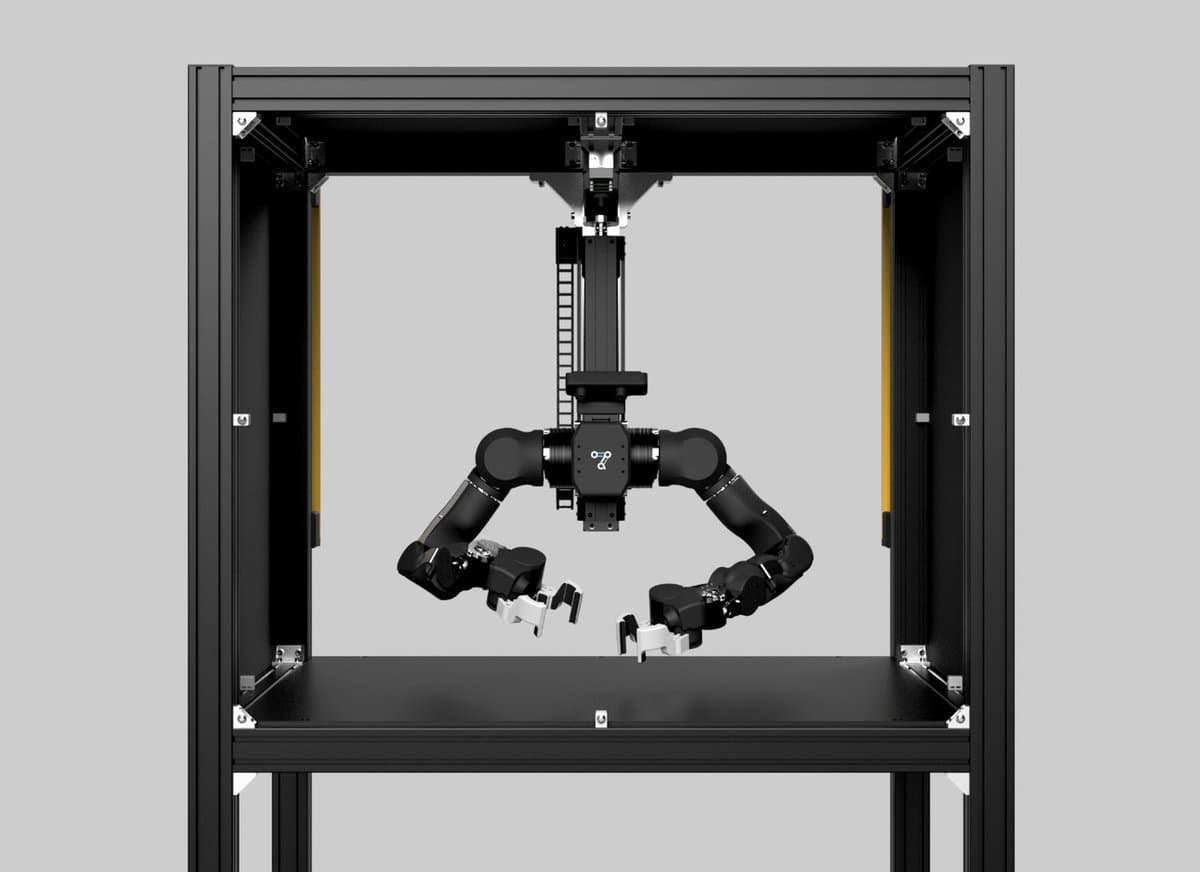
OpenArm 2.0: Braço Robótico de Código Aberto Impulsiona Pesquisa em IA Física
Aprofundamento CEVIU
Aprofundamento
O OpenArm 2.0 da Enactic representa um avanço significativo para a pesquisa em IA física. Ele é um braço robótico de código aberto com 7 graus de liberdade, projetado para tarefas de manipulação de contato intenso e teleoperação. Seu diferencial está nas juntas de acionamento quase-direto (QDD), que permitem um controle preciso e interações físicas flexíveis, essenciais para cenários onde a robótica precisa reagir de forma adaptativa ao ambiente. A plataforma suporta uma carga útil nominal de 4,1 kg e comunica-se via CAN-FD a 1 kHz, garantindo alta performance e responsividade.
Além do braço robótico em si, o ecossistema OpenArm 2.0 inclui componentes cruciais para pesquisa. O OpenArm Cell é uma bancada padronizada para avaliação, que garante consistência nos experimentos e inclui recursos de segurança. Já o OpenArm KER, uma réplica sem motor, facilita a coleta de dados e a teleoperação com feedback de força bilateral, reduzindo a fadiga do operador. A estrutura robusta em alumínio e aço inoxidável, aliada ao suporte para simulações como MuJoCo e Isaac Lab, posiciona o OpenArm 2.0 como uma ferramenta poderosa para o treinamento de modelos de manipulação, usando aprendizado por imitação e sim-to-real.
O que mudou
O OpenArm 2.0 marca uma evolução clara em relação à versão inicial do OpenArm, noticiada pelo CEVIU em 18 de setembro de 2026. A versão anterior foi apresentada como um braço robótico de baixo custo e totalmente imprimível em 3D, focado em democratizar o acesso à robótica. Agora, o OpenArm 2.0 mantém o espírito de código aberto, mas eleva o nível técnico com juntas de acionamento quase-direto (QDD) e uma estrutura em alumínio e aço inoxidável, abandonando a dependência total da impressão 3D para os componentes estruturais principais. Esta atualização transforma o projeto de uma plataforma mais básica para uma ferramenta de pesquisa de alto desempenho e maior robustez, ideal para cargas úteis maiores e interações complexas.
Por que isso importa
A chegada do OpenArm 2.0 é importante porque ele baixa a barreira de entrada para a pesquisa avançada em IA física e manipulação robótica. Ao oferecer uma plataforma de hardware de código aberto com capacidades de ponta, como as juntas QDD e o suporte para teleoperação com feedback de força, a Enactic permite que mais pesquisadores e desenvolvedores trabalhem com robôs de alta performance sem os custos exorbitantes de sistemas proprietários. Isso acelera o desenvolvimento de novas técnicas de aprendizado por imitação e reforço, e facilita a transição de modelos treinados em simulação para a realidade, um desafio chave na robótica moderna. A padronização da OpenArm Cell também cria um ambiente ideal para comparar e validar diferentes abordagens em robótica.
Linha do tempo
NVIDIA Research avança em grasping robótico, condução autônoma e treinamento em larga escala de agentes
Nvidia libera framework ENPIRE como open-source para robôs autônomos treinados por IA
Simulação impulsiona a IA física: Conheça os motores por trás da inovação robótica
O Kit de Robótica Bípede Open-Source que Revoluciona Pesquisas em Locomoção
Robô Quadrúpede de Código Aberto Impresso em 3D Chega para Democratizar a Robótica
Enactic Lança OpenArm: Braço Robótico de Código Aberto e Baixo Custo para Pesquisa
OpenArm 2.0: Braço Robótico de Código Aberto Impulsiona Pesquisa em IA Física
Perguntas frequentes
O que são juntas de acionamento quase-direto (QDD) no OpenArm 2.0?
As juntas QDD são atuadores que possuem uma relação de engrenagem baixa, permitindo que o motor atue quase diretamente na junta. Isso resulta em maior flexibilidade, controle mais preciso de força e capacidade de serem retroacionáveis, ou seja, o robô pode ceder ao contato externo, o que é crucial para interações seguras e adaptativas em ambientes dinâmicos.
Qual é a finalidade principal do OpenArm 2.0?
O OpenArm 2.0 foi desenvolvido para pesquisa em IA física, teleoperação e coleta de dados ricos em contato. Ele visa auxiliar no treinamento de modelos de manipulação robustos, utilizando técnicas como aprendizado por imitação e sim-to-real, além de permitir experimentos que exigem interação física flexível e precisa.
Como o OpenArm 2.0 se conecta com o ecossistema de simulação e IA?
O braço robótico possui uma arquitetura de software de código aberto que inclui suporte para ROS 2 e integrações com motores de simulação como MuJoCo e Isaac Lab, conforme já abordado pelo CEVIU em 22 de julho de 2026. Isso permite que pesquisadores treinem algoritmos em ambientes simulados e depois os apliquem no hardware real, facilitando o desenvolvimento de agentes de IA para robótica.
Qual o custo e a disponibilidade do OpenArm 2.0?
O OpenArm 2.0 tem um preço inicial de 6.500 dólares, com o OpenArm Cell custando 6.200 dólares e o OpenArm KER 2.599 dólares. Ele é fabricado por parceiros certificados da Enactic, como WowRobo, que oferece prazos de entrega de 20 a 40 dias e envio mundial, e a RT Corporation no Japão.
Fontes
- cnx-software.comfonte original
- Categoria
- CEVIU Hardware
- Publicado
- 02 de outubro de 2026
- Editoria
- CEVIU Hardware