
NVIDIA apresenta no CoRL o GR00T 2 e ferramentas de simulação para ensinar robôs a manipular objetos delicados
Aprofundamento CEVIU
Aprofundamento
Estágio: pesquisa e demonstração, com testes iniciais de parceiros. A NVIDIA usou a Conference on Robot Learning (CoRL), em Austin, para apresentar o GR00T 2, um world action model aberto construído sobre o Cosmos. Segundo a empresa, o modelo concluiu pelo menos uma vez 40 de 50 tarefas avaliadas sem demonstrações específicas. Com uma demonstração por tarefa, chegou a 71% de sucesso médio, e a 95% com cinco. A fonte não informa teleoperação nem vídeo acelerado nesses números.
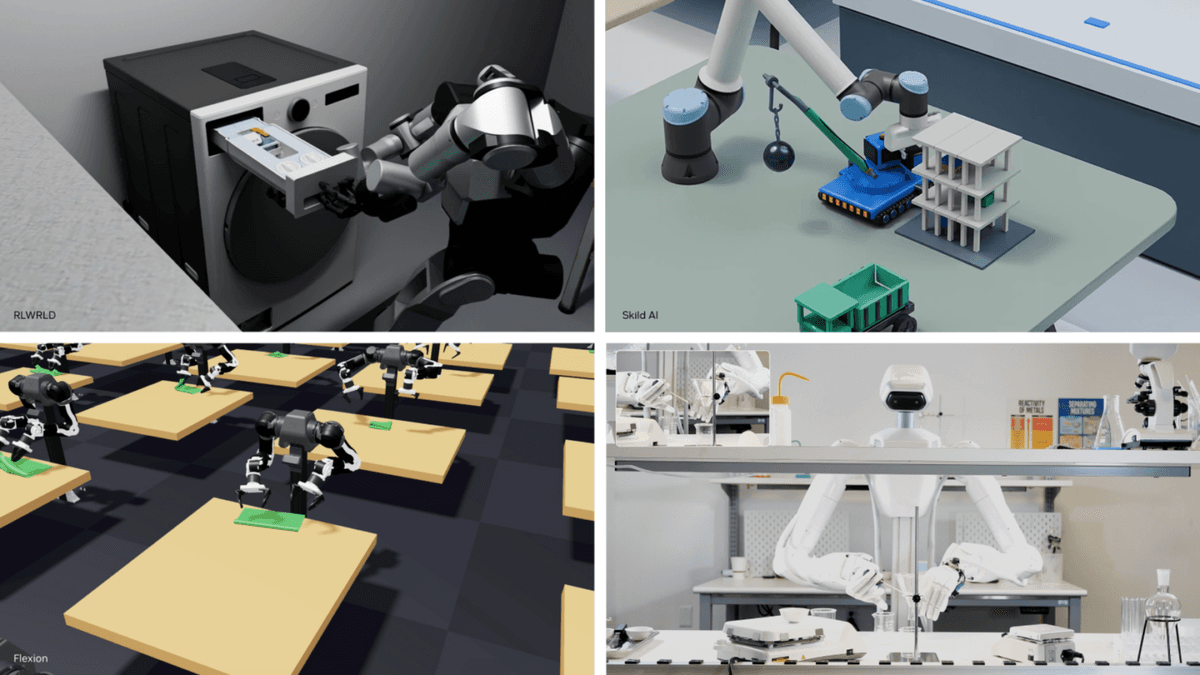
O peso maior está na simulação. O Isaac Lab 3.0, integrado ao Newton, passa a modelar objetos deformáveis como cabos e tecidos e mãos com muitas juntas. Em um benchmark de manipulação destra baseada em visão, a empresa relata até 2,5 vezes mais throughput de treino que o Isaac Lab 2.3 com PhysX. Os parceiros estão em fase de teste: Nexuni (roupas), Foxconn (servidores) e Siemens (avaliação). A MicroAGI treina o GR00T 2 com reinforcement learning para trocar cabos Ethernet com um braço YAM. Não há dados de unidades em operação nem de tempo de uso.
O que mudou
A cobertura anterior do CEVIU já mostrava a NVIDIA apostando em agentes e simulação para robótica. Em 7 de junho de 2026, o CEVIU noticiou "NVIDIA lança habilidades de agentes para IA física e acelera pesquisa em veículos autônomos, robótica e visão computacional", e em 19 de junho de 2026, "Nvidia libera framework ENPIRE como open-source para robôs autônomos treinados por IA", com agentes de codificação ensinando robôs. Agora a ideia aparece sob o nome agentic robotics, com a API do GR00T 2 permitindo que agentes encadeiem skills e se recuperem de erros. Em 7 de junho de 2026, o CEVIU também registrou "NVIDIA Research avança em grasping robótico, condução autônoma e treinamento em larga escala de agentes", com foco em agarrar objetos desconhecidos. A manipulação fina em simulação é a continuação desse caminho.
Por que isso importa
Para quem trabalha com manipulação, a leitura é que o gargalo se desloca de locomoção para contato e deformação. Simular cabos e tecidos com fidelidade é pré-requisito para transferir políticas ao robô real. Os números de sucesso com poucas demonstrações são resultados da própria NVIDIA em benchmarks e ainda não equivalem a operação em fábrica.
Linha do tempo
CEVIU noticia habilidades de agentes para IA física da NVIDIA na CVPR.
CEVIU noticia a liberação open source do framework ENPIRE, do laboratório GEAR.
NVIDIA apresenta no CoRL o GR00T 2, o Isaac Lab 3.0 com Newton e novos benchmarks.
Perguntas frequentes
O que é o GR00T 2?
É um world action model aberto de fronteira da NVIDIA, construído sobre o Cosmos. Foi treinado com dados diversos de robôs e humanos, incluindo 100 mil horas de dados egocêntricos humanos open source. Ele aprende habilidades de manipulação destra.
O GR00T 2 já opera em fábricas?
Não há implantação comercial informada. Foxconn aplica o modelo em automação de fábrica para servidores, Siemens avalia casos industriais e a Nexuni testa manuseio de roupas. A fonte descreve esses usos como testes e avaliações.
O que o Isaac Lab 3.0 traz de novo?
Permite usar agentes para montar ambientes de treino e alternar entre os solvers PhysX e Newton. Também escolhe renderizadores para treino baseado em percepção e inclui uma biblioteca de reinforcement post-training para modelos como o GR00T. Com o Newton, modela cabos, tecidos e mãos robóticas complexas.
O que é o Video to Data?
É um workflow aberto da NVIDIA que transforma vídeo humano em demonstrações robóticas simuladas. Serve para pesquisadores que montam datasets de treino de robôs. A empresa associou ao lançamento um desafio para avançar a ferramenta.
Fontes
- blogs.nvidia.comfonte original
- Categoria
- CEVIU Robótica Humanoide
- Publicado
- 09 de novembro de 2026
- Editoria
- CEVIU Robótica Humanoide