
Robô Quadrúpede do KAIST Completa Maratona com Uma Única Carga de Bateria
Aprofundamento CEVIU
Aprofundamento
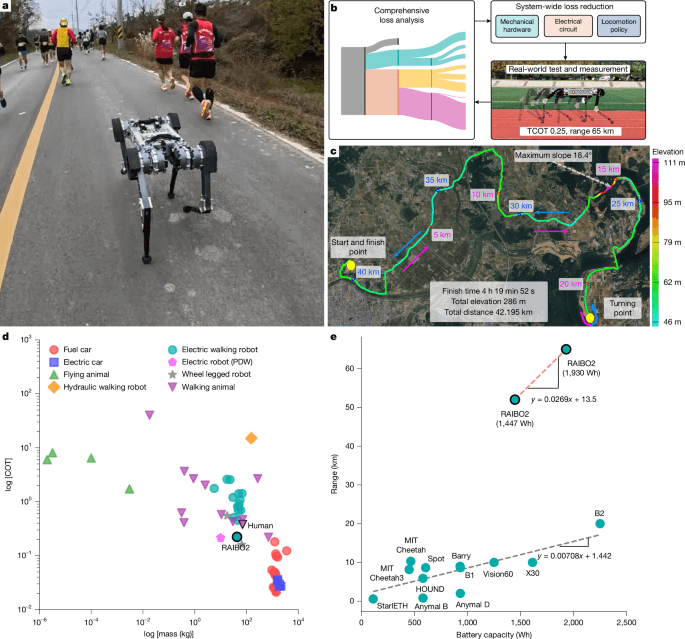
A autonomia de robôs com pernas sempre foi um desafio na robótica. Diferente de veículos com rodas, que apenas rolam, robôs quadrúpedes gastam energia de forma contínua para sustentar o próprio peso e lidam com a perda de energia cinética a cada contato com o chão. O RAIBO2, do KAIST, ataca este problema de frente. O projeto buscou uma otimização holística, não focando só em um aspecto. A estrutura mecânica foi redesenhada, há um circuito de driver de motor com baixa resistência e a política de locomoção usou aprendizado por reforço (RL) para buscar a máxima eficiência energética.
Essa combinação de hardware e software permitiu ao robô completar uma maratona. O resultado destaca como avanços no design de motores e na aplicação da IA generativa, via RL, se unem para destravar novas capacidades em robótica. É uma evolução técnica de peso, que abre portas para aplicações práticas onde a duração da bateria é crucial.
O que mudou
Em agosto de 2026, o CEVIU noticiou a NVIDIA COMPASS, um framework de aprendizado por reforço residual para adaptar políticas de locomoção. Agora, com o RAIBO2, vemos a aplicação prática e o resultado dessas abordagens. O que antes era uma ferramenta para otimizar movimentos e adaptabilidade, agora demonstra seu potencial máximo na eficiência energética de um robô quadrúpede. A entrega do RAIBO2 é uma validação empírica de que esses modelos de IA conseguem, de fato, traduzir-se em ganhos substanciais de autonomia em plataformas robóticas complexas, superando limites que pareciam intransponíveis.
Por que isso importa
A capacidade de um robô quadrúpede completar uma maratona com uma única carga de bateria é um marco prático. Isso significa que estes robôs podem operar por períodos muito mais longos em campo, sem recarga. Pense em operações de busca e resgate em áreas inóspitas, inspeções industriais prolongadas ou entregas em locais de difícil acesso. A maior autonomia aumenta a viabilidade dessas máquinas em cenários reais.
O RAIBO2 também supera o custo de transporte humano (0,25 contra 0,37), mostrando que robôs quadrúpedes podem ser mais eficientes na locomoção que nós em certas métricas. Esse avanço não se trata apenas de bater recordes, mas de redefinir o que é possível para robôs móveis, ampliando consideravelmente suas aplicações e a competitividade do hardware.
Linha do tempo
Robôs Helix-02 da Figure IA sustentam turnos completos de 8 horas.
Pesquisadores revelam autoaperfeiçoamento recursivo em sistemas inteligentes de IA.
Robô Tiangong Ultra demonstra salto tecnológico em velocidade, superando marcas humanas nos 100m.
NVIDIA apresenta COMPASS, framework para navegação robótica cross-embodiment.
Kit de Robótica Bípede Open-Source Bimo é lançado para pesquisas em locomoção.
Robô Quadrúpede de Código Aberto Orion, impresso em 3D, chega para democratizar a robótica.
Robô Quadrúpede do KAIST, RAIBO2, completa maratona com uma única carga de bateria.
Perguntas frequentes
O que é o RAIBO2 e qual sua principal conquista?
O RAIBO2 é um robô quadrúpede desenvolvido por pesquisadores do KAIST. Sua principal conquista é ter completado uma maratona (42,195 km) com uma única carga de bateria, demonstrando um avanço significativo em eficiência energética para robôs com pernas.
Por que a eficiência energética é um desafio para robôs quadrúpedes?
Robôs quadrúpedes gastam energia continuamente para suportar seu próprio peso e perdem energia cinética a cada contato do pé com o solo. Isso os torna menos eficientes energeticamente que robôs com rodas, que apenas rolam, e representa um grande desafio para a autonomia.
Como o RAIBO2 conseguiu essa alta eficiência energética?
O sucesso do RAIBO2 vem de uma abordagem integrada. Isso inclui uma estrutura mecânica otimizada, um circuito de driver de motor redesenhado para minimizar perdas elétricas e uma política de locomoção treinada por aprendizado por reforço, focada especificamente na eficiência máxima.
O que significa o 'custo de transporte' (CoT) e por que o do RAIBO2 é notável?
O custo de transporte (CoT) mede a eficiência energética de locomoção, comparando a energia gasta para mover um determinado peso a uma certa distância. O CoT de 0,25 do RAIBO2 é notável porque supera o CoT médio humano de 0,37, indicando que o robô é mais eficiente que um humano em termos de energia para se deslocar.
Fontes
- nature.comfonte original
- Categoria
- CEVIU Hardware
- Publicado
- 25 de setembro de 2026
- Editoria
- CEVIU Hardware