
Odometria Visual-Inercial em Rust para Robótica Embarcada
Aprofundamento CEVIU
Aprofundamento
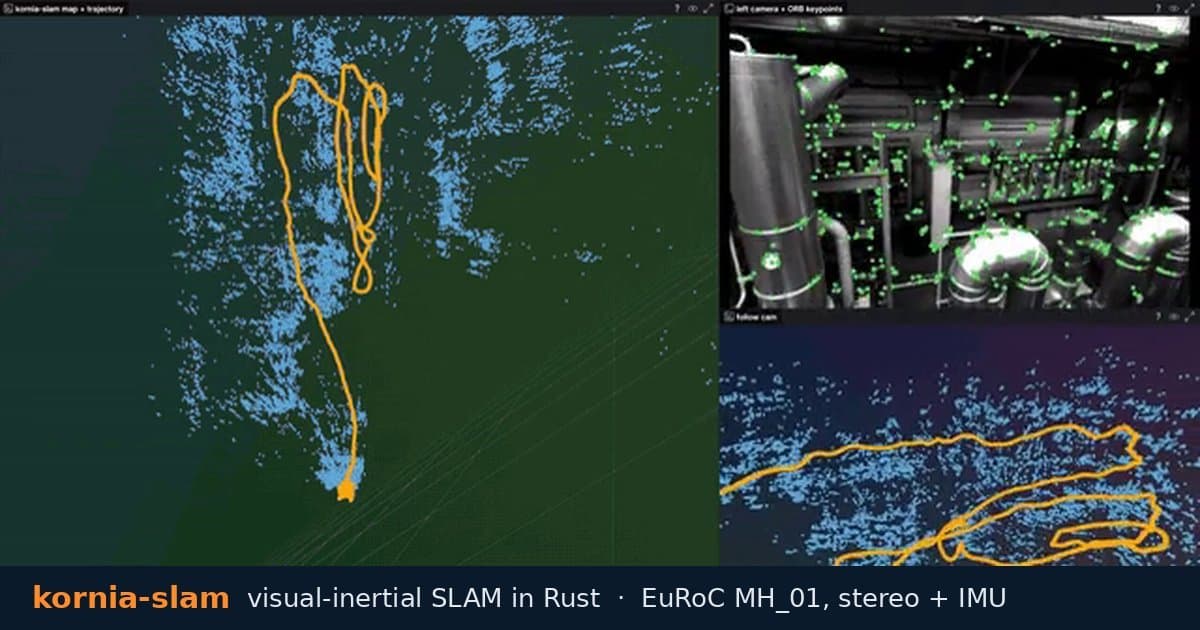
O Kornia-SLAM se destaca por ser desenvolvido em Rust, uma linguagem que garante segurança de memória e alta performance, crucial para sistemas embarcados onde recursos são limitados e falhas podem ser críticas. Ele implementa odometria visual-inercial (VIO) usando otimização por grafo de fator, combinando dados de câmeras (monoculares, estéreo, RGB-D) e IMUs. Essa fusão de sensores permite uma estimativa de pose e mapeamento mais robusta, compensando as fraquezas de um sensor com as forças do outro, essencial para a navegação autônoma de robôs e drones.
A arquitetura do Kornia-SLAM é pensada para eficiência em tempo real, um requisito fundamental para robótica. Ele processa características ORB para rastreamento de câmera, refina mapas com ajuste de pacotes local e visual-inercial, e corrige desvios com otimização de grafo de pose, usando reconhecimento de lugar DBoW2 para fechamento de loop. Essa combinação de técnicas clássicas de SLAM em uma base moderna de linguagem oferece uma solução balanceada entre robustez e desempenho.
Por que isso importa
A disponibilidade de uma biblioteca como Kornia-SLAM, especialmente em Rust e como código aberto, é um marco para a comunidade de robótica embarcada. Ela oferece uma base robusta e resiliente para desenvolvedores que buscam implementar navegação autônoma precisa em plataformas com restrições computacionais, como as equipadas com NVIDIA Jetson (a mesma plataforma destacada na cobertura do CEVIU em outubro de 2026 sobre o robô Orion). A compatibilidade com ROS 2 e a integração com o runtime Copper simplificam a adoção e o desenvolvimento de sistemas robóticos complexos, democratizando o acesso a tecnologias avançadas de percepção e mapeamento.
Em um cenário onde vemos sistemas de SLAM explorando abordagens como redes neurais (vide o ScaRF-SLAM, que o CEVIU cobriu em outubro de 2026) ou usando LiDAR (como na avaliação de algoritmos de setembro de 2026), o Kornia-SLAM reforça a importância das soluções visuais-inerciais otimizadas. Ele se posiciona como uma ferramenta de alta confiança para aplicações que vão desde drones, como os de rastreamento humano que noticiamos em setembro de 2026, até robôs móveis que precisam de localização precisa em tempo real.
Linha do tempo
Integrando IA Leve em Cobots Industriais para Visão Guiada
Drone Open Source Inovador para Rastreamento Humano em Interiores
Avaliação de Algoritmos LiDAR SLAM para Plataformas Embarcadas
O Robô Quadrúpede Brasileiro com NVIDIA Jetson Orin Nano e Visão Estéreo Avançada
ScaRF-SLAM: A Fusão de SLAM Visual Clássico e Redes Neurais para Reconstrução 3D
ScaRF-SLAM: Nova Abordagem para Mapeamento 3D Preciso em Robótica
Odometria Visual-Inercial em Rust para Robótica Embarcada
Perguntas frequentes
O que é Kornia-SLAM e qual seu propósito?
Kornia-SLAM é uma nova biblioteca de código aberto desenvolvida em Rust, focada em odometria visual-inercial (VIO) e mapeamento espacial. Ela permite que robôs e drones estimem sua posição e construam um mapa do ambiente, usando dados de câmeras e sensores inerciais (IMUs).
Por que o desenvolvimento em Rust é um diferencial para Kornia-SLAM?
Rust oferece segurança de memória e alta performance sem a necessidade de um coletor de lixo, o que é ideal para robótica embarcada. Isso garante que o Kornia-SLAM seja eficiente, rápido e menos propenso a erros críticos, mesmo em dispositivos com recursos limitados.
Quais tipos de hardware e sensores Kornia-SLAM suporta?
Kornia-SLAM é projetado para robótica embarcada, suportando diversas configurações de câmera (monocular, estéreo e RGB-D) e integrando dados de Unidades de Medida Inercial (IMUs). Ele também é compatível com câmeras UVC padrão e OAK-D, além de integrar-se bem com plataformas como NVIDIA Jetson.
Como Kornia-SLAM se encaixa no cenário atual de SLAM para robótica?
Kornia-SLAM adiciona uma opção robusta e segura em Rust ao ecossistema de SLAM visual-inercial. Enquanto outras soluções, como o ScaRF-SLAM (noticiado em outubro de 2026), exploram redes neurais para reconstrução 3D, Kornia-SLAM foca na otimização por grafo de fator para garantir desempenho em tempo real e estabilidade em ambientes restritos, complementando as diversas abordagens disponíveis.
Fontes
- kornia.orgfonte original
- Categoria
- CEVIU Hardware
- Publicado
- 19 de outubro de 2026
- Editoria
- CEVIU Hardware