
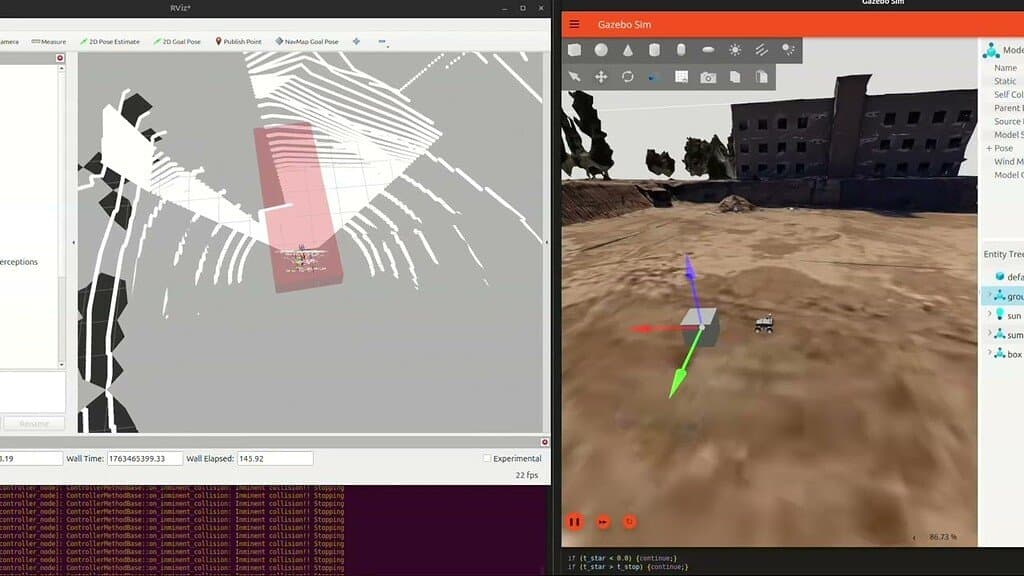
EasyNav 0.5.0 Chega ao ROS 2 com Navegação Open-Source Aprimorada
Aprofundamento CEVIU
Aprofundamento
A versão 0.5.0 do EasyNav chega ao cenário da robótica com uma proposta robusta para a navegação em sistemas ROS 2. Esta atualização, disponível para distribuições como Humble, Jazzy, Kilted e Lyrical, foca em um ciclo de controle em tempo real, garantindo baixa latência entre a percepção e o movimento do robô. Sua arquitetura permite configurar a localização, o planejamento e o controle por meio de um arquivo de parâmetros, minimizando a necessidade de codificação manual.
O sistema suporta diversos tipos de mapas, desde 2D para ambientes internos até superfícies 3D e mapas voxel para terrenos irregulares. Para a implantação, a plataforma se destaca pela simplicidade, utilizando apenas um processo e um arquivo de parâmetros. A versão 0.5.0 também se mostra pronta para ambientes industriais, integrando-se a sistemas de segurança certificados com um modo que valida e congela configurações, impõe limites de velocidade e monitora o ciclo em tempo real, incluindo um sistema de recuperação que detecta e reage a falhas.
O que mudou
Enquanto o CEVIU News acompanhava as evoluções do setor, como a notícia de 2 de setembro de 2026 sobre as melhorias cruciais no Nav2 para o ROS 2 Lyrical, o EasyNav 0.5.0 agora oferece uma abordagem alternativa e complementar. O que mudou é a disponibilidade de uma nova pilha de navegação open-source que não apenas compete, mas também se integra. A ferramenta `easynav_nav2_bridge` permite que clientes Nav2 existentes enviem metas para o EasyNav sem modificações, sugerindo um caminho para a transição ou coexistência. Isso mostra um amadurecimento e uma diversificação do ecossistema de navegação no ROS 2, dando mais opções aos desenvolvedores.
Por que isso importa
Esta nova versão do EasyNav é importante porque democratiza o acesso a soluções avançadas de navegação robótica. Ao reduzir o overhead computacional e simplificar a configuração, ela acelera o desenvolvimento tanto para entusiastas quanto para pesquisadores e integradores industriais. A capacidade de integrar-se a sistemas de segurança e adaptar-se a diferentes ambientes, além de oferecer um caminho de migração para usuários do Nav2, potencializa a autonomia e a segurança de robôs em diversas aplicações, do chão de fábrica a ambientes domésticos e de pesquisa.
Linha do tempo
FastSwarmSim Chega para Otimizar Simulações de Enxames de Drones com Sincronia Precisa no ROS 2
Robotiq Impulsiona Robótica com Novos Drivers ROS 2 para Grippers Adaptativos
OpenClaw 2.0 Chega com Reformulação Abrangente Após Busca por Simplificação
Nav2 atualiza ROS 2 Lyrical com melhorias cruciais para navegação robótica
LeRobot e ROS 2 se Unem via Zenoh para Robótica de Alta Performance
NVIDIA Lança Isaac ROS 5.0 com Agentes de IA e Suporte Ampliado para Hardware Robótico
EasyNav 0.5.0 Chega ao ROS 2 com Navegação Open-Source Aprimorada
Perguntas frequentes
O que é o EasyNav 0.5.0 e quais suas principais novidades?
EasyNav 0.5.0 é uma nova versão de um sistema de navegação open-source para ROS 2. Ela otimiza o planejamento de caminho, refina comportamentos de recuperação e, principalmente, reduz o overhead computacional, tornando a navegação robótica mais eficiente e acessível.
Como o EasyNav 0.5.0 se compara ao Nav2, amplamente utilizado no ROS 2?
O EasyNav 0.5.0 oferece uma alternativa simplificada com a filosofia de 'configurar, não codificar', otimizando a implantação. Ele inclui ainda um 'bridge' para que clientes Nav2 enviem metas diretamente, facilitando a transição ou coexistência no mesmo sistema.
Quais ambientes ROS 2 o EasyNav 0.5.0 suporta e como ele é instalado?
Ele é compatível com as distribuições ROS 2 Humble, Jazzy, Kilted e Lyrical. A instalação pode ser feita via APT, aproveitando os pacotes da buildfarm do ROS 2, ou através do Pixi, que dispensa a necessidade de ter o ROS 2 pré-instalado no sistema.
O EasyNav 0.5.0 pode ser usado em aplicações industriais?
Sim, a versão 0.5.0 foi projetada para implantação industrial. Ela opera junto a sistemas de segurança certificados, possui um modo de segurança que valida configurações, impõe limites de velocidade e monitora o ciclo em tempo real, assegurando operação robusta e segura.
Fontes
- discourse.openrobotics.orgfonte original
- Categoria
- CEVIU Hardware
- Publicado
- 12 de outubro de 2026
- Editoria
- CEVIU Hardware