
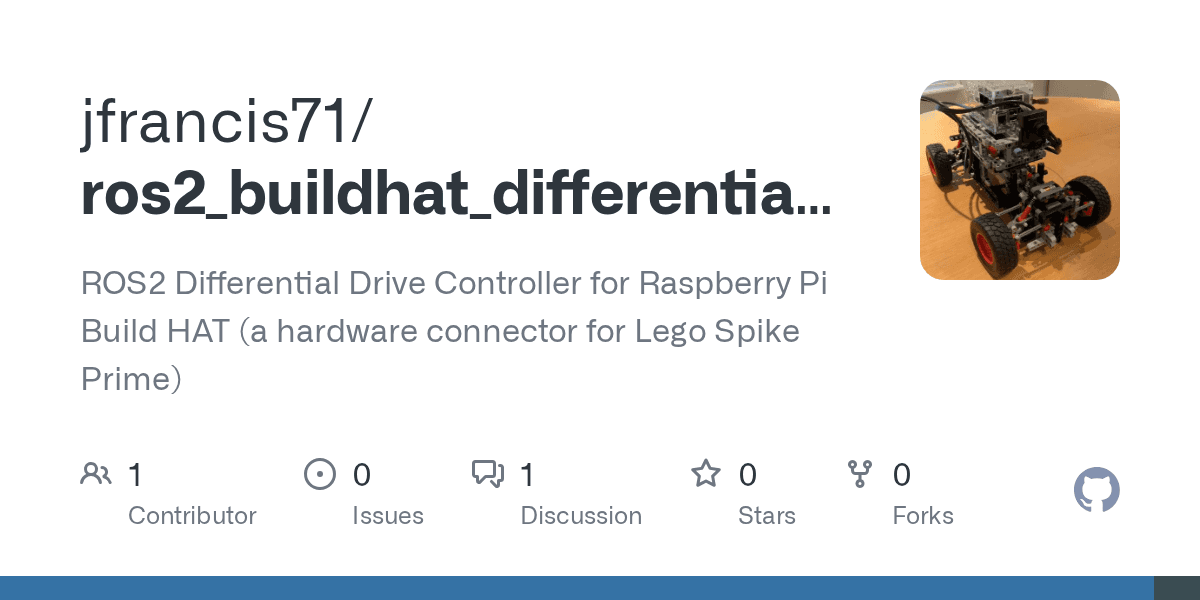
Controle Robótico Inovador: ROS 2 e Raspberry Pi Build HAT Unem Forças com LEGO
Aprofundamento CEVIU
Aprofundamento
Este projeto apresenta um controlador diferencial desenvolvido para o Raspberry Pi Build HAT, integrando-o diretamente ao ecossistema ROS 2. O objetivo é permitir o controle preciso de motores e sensores Lego Spike Prime, transformando um kit educacional em uma plataforma de pesquisa e desenvolvimento robótico. O sistema é otimizado para rodar no Raspberry Pi 5 com 8GB de RAM, utilizando Ubuntu 24.04 e ROS2 Jazzy, garantindo um ambiente robusto e atualizado.
A implementação técnica do controlador inclui a parametrização de atributos essenciais para a locomoção de robôs de rodas diferenciais. Isso abrange o raio das rodas (wheel_radius), a separação entre elas (wheel_separation) e multiplicadores de raio específicos para cada roda (left_wheel_radius_multiplier e right_wheel_radius_multiplier). Esses multiplicadores são cruciais para compensar variações ou relações de engrenagens, refinando a precisão do movimento. Há também um cmd_vel_timeout que garante que os motores parem caso não recebam novos comandos, uma medida de segurança importante para evitar movimentos inesperados.
Por que isso importa
A sinergia entre ROS 2, Raspberry Pi Build HAT e LEGO Spike Prime democratiza a robótica, tornando o desenvolvimento e a experimentação acessíveis a um público mais amplo. Essa plataforma de código aberto oferece uma solução de baixo custo para o ensino de conceitos avançados de robótica e para a prototipagem rápida de bases móveis. Ao utilizar componentes de consumo modulares e populares, o projeto estimula a inovação e o aprendizado prático, fortalecendo a comunidade open-source na robótica.
Linha do tempo
CEVIU News publica sobre LeRobot e ROS 2 se Unem via Zenoh para Robótica de Alta Performance
CEVIU News publica sobre Plataforma robótica terrestre de baixo custo impulsiona inovação open-source
Novo repositório integra ROS 2 e Raspberry Pi Build HAT para controle de LEGO Spike Prime
Perguntas frequentes
O que é um controlador diferencial no contexto robótico?
Um controlador diferencial gerencia o movimento de robôs que possuem duas rodas motrizes independentes. Ele permite ajustar as velocidades de cada roda individualmente para que o robô possa se mover em linha reta, girar no próprio eixo ou fazer curvas, sendo fundamental para a navegação de muitas plataformas móveis.
Qual o papel do Raspberry Pi Build HAT neste projeto?
O Raspberry Pi Build HAT serve como uma interface de hardware. Ele conecta o Raspberry Pi a motores e sensores LEGO Spike Prime, convertendo os comandos de software (do ROS 2) em ações para os componentes LEGO e lendo os dados dos sensores. Isso simplifica drasticamente a integração entre o poderoso Raspberry Pi e o hardware LEGO.
Como o ROS 2 contribui para a robustez e modularidade da plataforma?
O ROS 2 (Robot Operating System 2) oferece um framework de comunicação distribuído e modular, essencial para sistemas robóticos complexos. Ele permite que diferentes componentes de software e hardware se comuniquem de forma eficiente e confiável. Isso assegura que o sistema seja flexível para atualizações e escalável para projetos mais ambiciosos.
Que tipo de robôs podem ser construídos ou prototipados com essa solução?
Com essa integração, é possível construir e prototipar robôs de base móvel que utilizam o princípio de locomoção diferencial. Isso inclui veículos autônomos de pequeno porte, robôs educacionais para aulas de programação e robótica, ou plataformas de teste para algoritmos de navegação e controle.
Fontes
- github.comfonte original
- Categoria
- CEVIU Hardware
- Publicado
- 02 de outubro de 2026
- Editoria
- CEVIU Hardware