
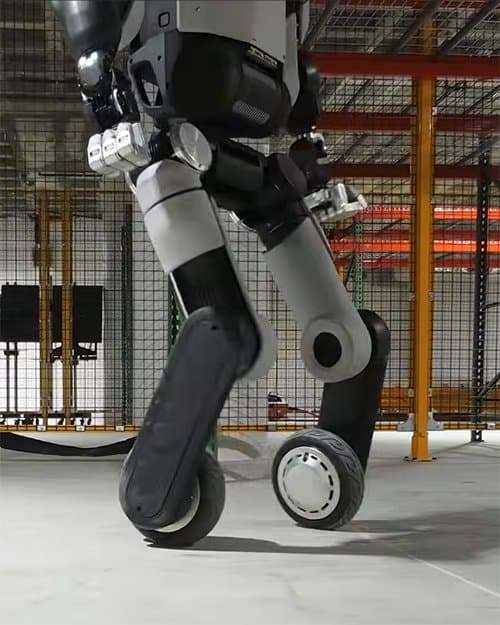
Boston Dynamics põe rodas no humanoide Atlas para testar controle de corpo inteiro
Aprofundamento CEVIU
Aprofundamento
O experimento de controle whole-body do Atlas combina controle clássico de motores, baseado em modelo, com uma política de reinforcement learning de corpo inteiro. A parte clássica garante a estabilidade de base. A política de RL cuida da adaptação reativa: ela processa feedback proprioceptivo e comandos de velocidade em tempo real e devolve ajustes de postura e de força para compensar distúrbios não modelados e contatos fora do ideal. A fonte é uma reportagem do The Robot Report. O projeto descrito é o teste conduzido por Andy Wu, engenheiro de controle do Atlas na Boston Dynamics, que a empresa chama de testbed de pesquisa, não de produto.
A mecânica é enxuta. Um único adaptador customizado prende um aro de patinete comum ao atuador de tornozelo que o Atlas já tinha, e essa é a única peça nova. No software, cada roda é modelada como um tornozelo que gira continuamente, então bastou trocar os pés por rodas no modelo-base. O treino foi todo em simulação e o comportamento passou para o robô real com precisão que surpreendeu Wu. O resultado mostrou o Atlas alternando entre rolagem rápida em piso plano e movimento articulado com pernas sobre obstáculos ou superfícies irregulares, além de piruetas. Limitações: é um experimento, e a próxima pergunta de Wu, a resposta da política a atuadores com falha, ainda está em aberto.
O que mudou
Em 9 de novembro de 2026, o CEVIU noticiou "Boston Dynamics põe rodas no Atlas para levar atuadores ao limite em testbed de pesquisa", a partir de um texto no blog da empresa assinado por Wu. A notícia de agora traz o vídeo e o foco no controle de corpo inteiro e na adaptação a terreno não estruturado. Em 7 de outubro de 2026, o CEVIU havia registrado a nova mão de quatro dedos, e em 28 de setembro de 2026, o centro de robótica da Boston Dynamics na Metaplant America da Hyundai. O teste com rodas é mais um passo da mesma linha de desenvolvimento do Atlas.
Por que isso importa
Para quem projeta robôs móveis, o recado é de arquitetura: o híbrido de controle clássico com RL superou cada método isolado, segundo a equipe. Como a adaptação mecânica foi mínima, a leitura é que a plataforma foi pensada para modificação e manutenção simples. Resta ver se isso muda algo no produto, já que a própria empresa descarta essa ideia por ora.
Linha do tempo
CEVIU noticia robôs humanoides da Boston Dynamics em centro de testes na fábrica da Hyundai.
CEVIU noticia a nova mão de quatro dedos do Atlas.
CEVIU noticia o Atlas com rodas como testbed de pesquisa para levar atuadores ao limite.
Vídeo mostra o Atlas com rodas e controle whole-body combinando controle clássico e RL.
Perguntas frequentes
O Atlas com rodas vai virar produto?
Não, segundo a Boston Dynamics. A empresa afirma que o Atlas com rodas é um testbed de pesquisa, não um produto. O objetivo foi levar a atuação ao limite e entender a adaptação a ambientes não estruturados.
Como o Atlas foi adaptado para usar rodas?
Um adaptador customizado prende um aro de patinete comum ao atuador de tornozelo existente. É a única peça nova. No modelo de software, cada roda vira um tornozelo que gira continuamente.
O que é o controle whole-body usado no teste?
É uma política de reinforcement learning de corpo inteiro, combinada com controle clássico de motores. Ela usa feedback proprioceptivo e comandos de velocidade para ajustar postura e força diante de distúrbios não modelados. O treino foi feito em simulação.
Qual é o próximo passo da pesquisa?
Wu pretende estudar a resposta da política a atuadores com falha. A fonte trata isso como ponto-chave para segurança e para entender como o sistema reage a uma falha.
Fontes
- therobotreport.comfonte original
- Categoria
- CEVIU Hardware
- Publicado
- 11 de novembro de 2026
- Editoria
- CEVIU Hardware