
Agentes de Codificação Revolucionam Robótica com Abordagem Graph-as-Policy
Aprofundamento CEVIU
Aprofundamento
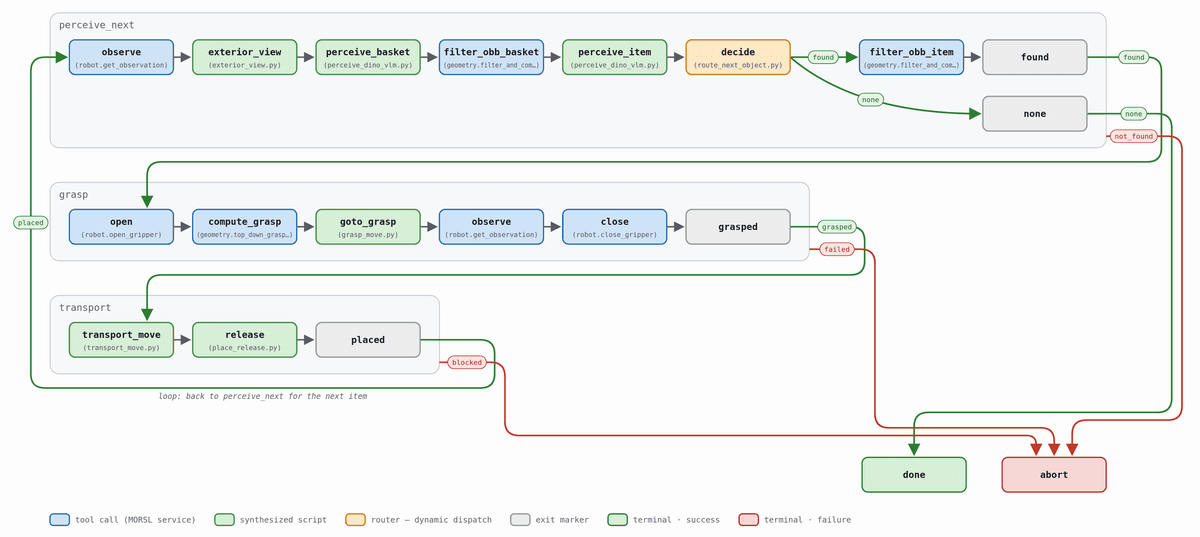
A recente inovação da Harness Robotics, que impulsionou o desempenho de robôs, se alinha a um conceito que o CEVIU News tem explorado: a otimização de sistemas autônomos por meio de agentes de IA. Neste caso, o foco é a abordagem Graph-as-Policy (GaP), onde a política do robô é um grafo computacional. Os nós do grafo representam habilidades específicas (como observar, perceber, mover), e os agentes de IA, utilizando o Robotics Harness Optimization (RHO), otimizam a forma como essas habilidades são conectadas.
Essa engenharia de harnesses, já detalhada em nossa cobertura de 19 de fevereiro de 2026, com o artigo sobre o agente de codificação da LangChain, e de 16 de julho de 2026, sobre agentes de IA otimizando frameworks operacionais, permite que os agentes manipulem diretamente o código ou a estrutura da política. Eles propõem alterações (como adicionar um nó ou reconfigurar conexões), avaliam os resultados em simulações e retêm as melhorias. Essa capacidade de autoaperfeiçoamento, que abordamos em 16 de julho de 2026 no contexto de IA autônoma, é crucial para o avanço dos sistemas robóticos.
O que mudou
Nossa cobertura anterior já destacava o potencial do Robotics Harness Optimization (RHO) em otimizar políticas robóticas, como as baseadas em Code-as-Policies (CaP), onde a política é um repositório de código. O artigo-fonte indica que o GaP surgiu algumas semanas depois do RHO. A grande mudança agora é a aplicação bem-sucedida do RHO para otimizar o Graph-as-Policy. Isso demonstra a versatilidade do RHO e como ele se adapta para melhorar diferentes representações de políticas, indo além de bases de código estáticas ou CaP, e englobando os grafos de habilidades que definem o GaP.
Anteriormente, discutimos a capacidade de agentes de IA em otimizar frameworks operacionais e bases de código complexas, como em 11 de setembro de 2026. Agora, vemos essa habilidade aplicada a uma estrutura de grafo, o que representa um novo nível de abstração. Em vez de simplesmente manipular linhas de código, o RHO está reconfigurando a arquitetura de decisão do robô, conectando e, em alguns casos, editando as habilidades que compõem essa arquitetura.
Por que isso importa
A adoção do Graph-as-Policy, otimizado por agentes de codificação, representa um avanço significativo para a transparência e a auditabilidade em sistemas de IA e robótica. Ao contrário de modelos de caixa-preta, as políticas em grafo são código legível e editável, como mencionamos em 11 de setembro de 2026 ao falar sobre a otimização da qualidade em fábricas de software. Isso facilita a depuração, pois as falhas podem ser localizadas em nós específicos, e permite que as equipes de dados e engenharia entendam e melhorem o comportamento do robô de forma mais direta.
Para a área de analytics, a capacidade de gerar métricas claras, como o throughput e a taxa de sucesso, e a facilidade de propor edições localizadas no grafo permitem ciclos de feedback mais rápidos e eficientes. A melhoria de 5.27x no throughput e o aumento de 67% para 96% na taxa de sucesso de tarefas de robôs simulados, sem a necessidade de demonstrações humanas, sublinham o potencial para automação e eficiência em ambientes de produção. Isso impacta diretamente na redução de custos e na escalabilidade das operações robóticas.
Linha do tempo
Aprimorando Agentes Profundos com Harness Engineering
Redução de 94% no Uso de Tokens Otimiza Agentes por Meio de Compilação de Habilidades
Engenharia de Harnesses: Agentes de IA Autônomos Otimizam Frameworks Operacionais
IA Autônoma: Pesquisadores Revelam Autoaperfeiçoamento Recursivo em Sistemas Inteligentes
Replit revoluciona engenharia de software com IA, triplicando produtividade
Como agentes de IA podem otimizar a qualidade em fábricas de software
Agentes de Codificação Revolucionam Robótica com Abordagem Graph-as-Policy
Perguntas frequentes
O que é Graph-as-Policy (GaP)?
Graph-as-Policy (GaP) é uma abordagem onde a política de um robô é representada como um grafo computacional. Os nós desse grafo são habilidades ou ações individuais que o robô pode executar, e as arestas definem como essas habilidades se conectam e se sucedem para completar uma tarefa. É uma forma estruturada e transparente de definir o comportamento do robô.
Como o Robotics Harness Optimization (RHO) se encaixa no GaP?
O Robotics Harness Optimization (RHO) é um processo de busca evolutiva que utiliza agentes de codificação para otimizar as políticas do robô. No contexto do GaP, o RHO atua reconfigurando o grafo (adicionando ou editando nós e arestas) para melhorar o desempenho do robô. Ele busca as melhores sequências e condicionais entre as habilidades para alcançar os objetivos da tarefa de forma mais eficiente.
Qual a principal vantagem da união de RHO e GaP para a robótica?
A principal vantagem é a capacidade de otimizar políticas robóticas de forma autônoma, sem a necessidade de demonstrações humanas. O GaP oferece uma política transparente e inspecionável, enquanto o RHO, com seus agentes de codificação, permite que a própria IA explore e refine essa política, resultando em ganhos significativos de throughput e taxa de sucesso em tarefas complexas.
Este método depende de simulação para o seu funcionamento?
A otimização com RHO e GaP é realizada em simulação, onde os agentes podem testar e pontuar as políticas geradas. Embora os ganhos de throughput sejam robustos, a completa verificação de sucesso ainda pode se apoiar em funcionalidades do simulador (como um "oráculo" de sucesso). Para robôs físicos, seria necessário adaptar o sistema para não depender de um oráculo simulado, buscando a detecção de conclusão da tarefa no mundo real.
Fontes
- kael.tech.blogfonte original
- Categoria
- CEVIU Dados
- Publicado
- 28 de setembro de 2026
- Editoria
- CEVIU Dados